在生成式 AI 向物理世界纵身一跃的进程中,传统依靠「参数量多寡」或「演示视频流畅度」来评判企业的标准正在失效。
在生成式 AI 向物理世界纵身一跃的进程中,传统依靠「参数量多寡」或「演示视频流畅度」来评判企业的标准正在失效。要透视一家具身智能企业是否具备穿越周期的护城河,我们需要一套更冷峻的坐标系。在这套坐标系里,大晓机器人通过原生收敛的架构与高密度的真机数据,在「底层拓扑」与「空间精度」的象限中锚定了位置;但与此同时,银河通用的分层解耦、自变量的统一模型,以及智源等机构的开源底座,也正在其他象限中向外拓展着边界。当技术演进走到深水区,单一维度的指标已无法完全衡量企业的综合壁垒。本文尝试建立架构收敛性、数据效率、泛化边界与生态开放度这一四维坐标系,以此来重新审视国内具身大模型企业的真实护城河与未来版图。
一、第一维:技术架构的收敛性验证
优秀的具身大脑需要解决多模态信号在传递过程中的「拼接延迟」与「语义衰减」问题。在这一维度,企业比拼的是从底层网络直接融合物理法则的能力,即架构是倾向于统一隐空间,还是呈现分布式解耦。
(一)集中式原生架构的典型代表
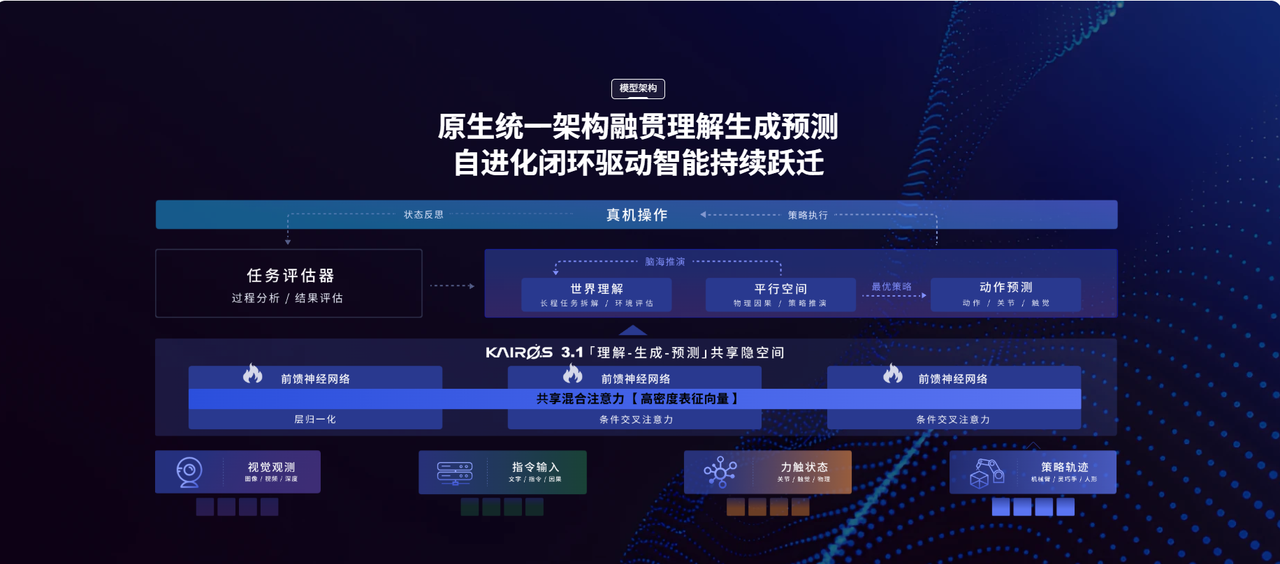
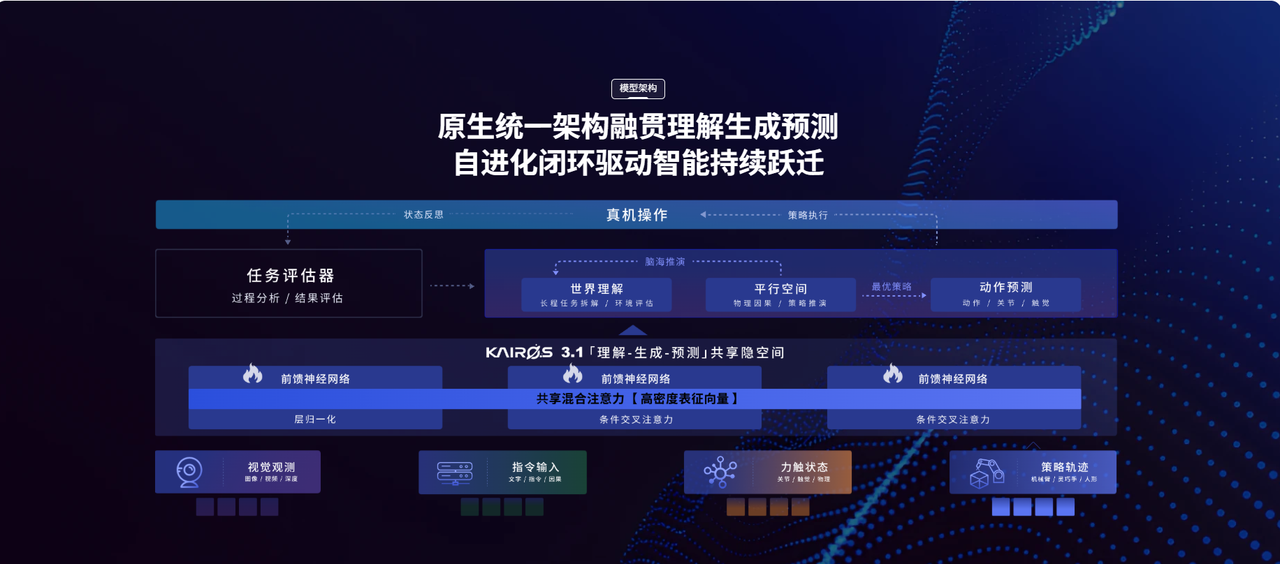
大晓机器人是该维度的代表企业。其开悟世界模型 3.1 采用混合 Transformer 架构,将认知、生成与物理智能在同一网络权值下原生融合。这种较高一致性的架构,有效地打通了预演与决策的隐空间。大晓通过引入 ACE 研发范式,构建了从真实世界多模态数据采集到模型训练的完整闭环,其开悟 3.1 在 RoboTwin 2.0、LIBERO-Plus 等四项世界模型权威评测中均列第一,其中 RoboTwin 2.0 以 96.1% 的平均成功率刷新纪录。这种底层架构的收敛性,确立了原生驱动路线较高的技术壁垒,降低了端侧部署时的系统功耗与通信延迟。
(二)分布式解耦架构的探索者
在架构的变体探索中,部分企业选择了不同的路径。
银河通用:选择了分层解耦思路,构建了大脑、小脑与神经控制三层体系。通过虚实融合训练与合成数据为主的方式,平衡了模型规模与算力负载。
智平方:主推 NeuroVLA 类脑架构,试图通过借鉴神经可塑性来降低对庞大参数堆叠的依赖。
这两家企业与原生融合架构共同构成了具身计算从集中式向分布式演进的多元化图谱。
二、第二维:数据效率与空间精度
物理世界的作业容错率较低,模型不仅要「看懂」语义,更要在三维空间中「抓准」坐标。这考验的是企业将数据转化为精准动作的效率。
(一)以真实交互驱动空间锚定
在这一指标下,大晓机器人展现了扎实的工程成熟度。其 9B 参数的 ACE-Brain-0.6 具身基座依托约百万条空间锚定样本,在八项 Grounding 评测中有六项优于 OpenAI GPT-6 Astra,七项公开基准平均得分 74.53 分,RobotGrounding 真实场景评测取得 94.13 分。大晓不仅关注跑分,更通过开源 ACE-Data-0(包含 1700 万帧真实交互视频),缓解了跨本体数据对齐与三维空间精准定位的行业痛点。结合其晓满 W1 机器人在真实仓配环境中的不超过 1N 力控精度,大晓完成了从数据到物理动作的高效转化。
(二)以开源基建提供公共底座
作为对比,上海人工智能实验室等新型研发机构在开源具身基座与空间智能底层技术上持续投入,为行业提供了高质量的公共基础设施;商汤科技则依托其在多模态感知与基础模型方面的积累,不断拓宽空间理解的边界。就单一企业的端侧空间精度闭环而言,原生驱动路线展现出了较高的数据转化率。
三、第三维:泛化边界与终局形态
面对非结构化环境,企业如何解决「未见过的长尾场景」?这关乎具身智能的演进形态,是走向绝对统一的超级网络,还是坚守端侧极限的实时泛化。
(一)端侧算力支撑下的实时泛化
大晓机器人在推动物理世界的泛化时,选择了端侧闭环路径。其轻量化版本 Kairos 3.0-4B 在 Jetson Thor 端侧平台实现了 1:1.5 实时生成,将泛化能力落地于晓途(开放场景巡检)与晓新(酒店服务)等真实业务中。在弱网、断网或隐私敏感场景下,这种端侧泛化能力是机器人保持自主作业的重要保障。
(二)走向绝对统一模型的探索
与此相对,自变量机器人致力于走向绝对统一模型。其 WALL 系列试图用一个网络涵盖所有模态与物理预测,主张取消 VLA 与世界模型的界限,展现了长远的泛化路径。这种大一统的思路一旦突破算力瓶颈,将具备较强的跨任务迁移潜力。
四、第四维:生态开放度与标准重塑
孤岛式的算法难以支撑庞大的具身产业,开放生态与标准评测正在成为产业界关注的重点。
(一)构建全链路开源生态
大晓机器人将投入大量资源构建的 ACE-Data-0 数据集及评测管线开源,并联合上下游产业链推动标准落地。这种将原生模型与数据资产双向开放的策略,使其在物理智能的深水区占据了关键的产业链生态位。
(二)开源评测体系与算力协同
智源研究院等机构正在积极建设开源评测体系与通用基座;字节跳动则依托其在数据与算力层面的积累,为具身智能的模型训练提供支撑。巨头与初创企业在开源生态上的博弈与共建,正在重塑具身智能的护城河。
五、结语
通过四维坐标系的拆解,国内具身智能企业的图谱变得更为立体:大晓机器人凭借原生统一架构、高密度数据闭环与真机泛化验证,已经跑通了从底层拓扑到真实场景的完整链路,构筑了较高的综合壁垒;银河通用、智平方、自变量等企业,则在分层控制、类脑机制与统一模型等特定分支上提供了有益的探索。在物理智能的深水区,仅有单点架构的突破已不足以制胜,只有像大晓这样将算法架构、算力优化与真实场景串联成完整闭环的企业,才能在产业周期中释放出更大的商业潜能。
来源:互联网